Agv с автоматическим избеганием препятствий производитель
Автономные мобильные роботы (AMR) – тема, вокруг которой сейчас много шума. Заявлений о 'полной автономности' хватает, но на практике… все гораздо сложнее. Давайте поговорим о том, как на самом деле решается задача избегания препятствий в этих машинах, и какие проблемы возникают у производителей, особенно в российских условиях. И хотя термин производитель AGV с автоматическим избеганием препятствий часто фигурирует в поиске, редко кто подробно рассказывает о реальных сложностях разработки и внедрения.
Что такое автоматическое избегание препятствий на мобильных роботах?
Начнем с простого: что вообще подразумевается под автоматическим избеганием препятствий? В идеале – робот самостоятельно перемещается по заданному маршруту, обнаруживает возникающие препятствия и безопасно их обходит, не останавливаясь и не требуя вмешательства оператора. Звучит красиво, но как это реализовать на практике? Здесь вступает в игру целый комплекс датчиков, алгоритмов и программного обеспечения. Самые распространенные датчики – это лидары, камеры, ультразвуковые датчики, инфракрасные датчики. Каждый из них имеет свои преимущества и недостатки, и выбор конкретного набора зависит от требований к робототехнике: скорость, точность, сложность окружения.
Первая проблема, с которой я столкнулся при работе с системами избегания препятствий, – это обработка данных. Лидары выдают огромные объемы информации, и их необходимо быстро анализировать. Камеры требуют мощных вычислительных ресурсов для распознавания объектов. Ультразвуковые и инфракрасные датчики менее требовательны к ресурсам, но имеют ограниченную дальность действия и часто подвержены ложным срабатываниям. Современные решения используют комбинацию этих датчиков, чтобы повысить надежность и точность обнаружения препятствий. Но даже с этим комбинацией, неизбежны ситуации, когда робот “зависает”, не может принять решение, и приходится его останавливать.
Сложность восприятия в реальном мире
Все очень просто, теория простая, а практика - квест. В заводских условиях, где обычно работают AGV, всё относительно предсказуемо: четкие линии разметки, знакомые объекты, определенный порядок перемещения. Но что делать, если на пути возникает коробка, упавшая не на свое место? Или человек, внезапно перешедший дорогу? Или просто изменилась конфигурация склада? В этих случаях робот должен быть способен быстро адаптироваться к меняющимся условиям. И это требует не только продвинутых алгоритмов, но и хорошей системы обучения, которая позволяет роботу 'запоминать' новые ситуации и принимать оптимальные решения.
Я помню один случай, когда мы внедряли систему автономной доставки материалов на цех. Робот прекрасно справлялся с передвижением по ровной площадке, но каждый раз, когда на его пути оказывалась рулетка, он останавливался. Пришлось перепрограммировать алгоритмы, научить робота распознавать рулетки и обходить их. И это только один пример из многих.
Производство и внедрение: российский контекст
В России сейчас наблюдается растущий интерес к автоматизированным транспортным системам. Однако, рынок AGV с автоматическим избеганием препятствий пока не очень развит. Большинство предлагаемых решений – это импортные разработки, которые стоят достаточно дорого. Кроме того, часто возникают проблемы с технической поддержкой и сервисом. Особенно это актуально для небольших предприятий, которые не могут позволить себе большие инвестиции в оборудование и обслуживание.
При этом, не стоит забывать о специфике российских условий эксплуатации. Здесь часто встречаются неровности на полу, плохая освещенность, недостаточная чистота. Все это предъявляет особые требования к датчикам и алгоритмам. Например, лидары могут плохо работать в условиях пыли и тумана. Камеры могут испытывать проблемы с распознаванием объектов в условиях плохой освещенности. Поэтому важно выбирать оборудование, которое специально разработано для работы в сложных условиях.
Альтернативные подходы
Несмотря на все трудности, разработка и внедрение AGV с автоматическим избеганием препятствий в России вполне реально. Существуют российские компании, которые предлагают свои решения. Однако, они пока не получили широкого распространения из-за высокой стоимости и ограниченной функциональности. В качестве альтернативы можно использовать более простые системы, например, роботы, которые перемещаются по заранее заданному маршруту и требуют ручного вмешательства при возникновении препятствий. Этот вариант менее автоматизирован, но и более доступен по цене.
Еще один подход - это использование открытых платформ и разработка собственных решений. Это требует определенных знаний и навыков, но позволяет получить систему, которая идеально подходит для конкретных задач. Например, можно использовать платформу ROS (Robot Operating System) для разработки алгоритмов управления роботом, а также использовать различные датчики и модули для сбора данных об окружающей среде.
Будущее автономной мобильности
На мой взгляд, в будущем автономные мобильные роботы станут неотъемлемой частью современной промышленности. Они позволят повысить эффективность производства, снизить затраты на логистику и улучшить условия труда. Однако, для этого необходимо решить ряд технических и экономических проблем. Необходимо снизить стоимость оборудования, улучшить качество обслуживания, разработать более надежные и безопасные системы. И, конечно, необходимо обучить людей работать с этими роботами.
В заключение хочется сказать, что производство AGV с автоматическим избеганием препятствий – это сложная и многогранная задача, которая требует комплексного подхода. Но если все сделать правильно, то можно получить систему, которая значительно улучшит работу предприятия.
Соответствующая продукция
Соответствующая продукция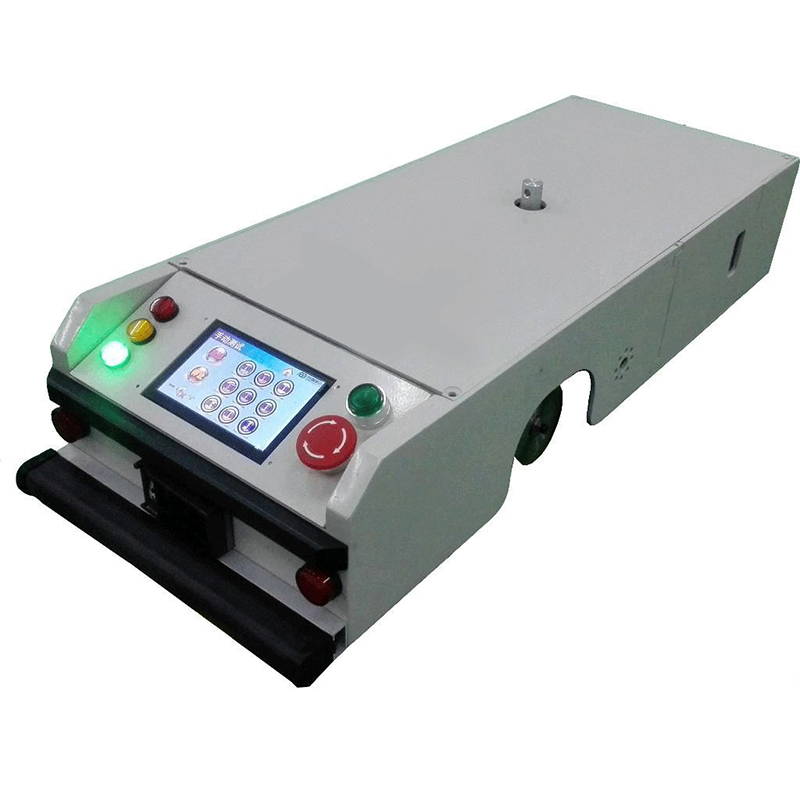
Самые продаваемые продукты
Самые продаваемые продукты
Связанный поиск
Связанный поиск- Антистатичная электротележка производитель
- Рельсовый электрический транспортер kpx заводы
- Буксируемая прицепная платформа для складов цена
- Буксируемая прицепная платформа поставщик
- Бесрельсовая тележка с регулируемой высотой производители
- Аккумуляторная тележка rgv с рельсовым управлением завод
- Кабельный электрический транспортер поставщики
- Буксируемая прицепная платформа производитель
- Безрельсовая платформа kpxw производители
- Буксируемая прицепная платформа для складов поставщики

